Энкодер — датчик, установленный на валу двигателя и преобразующий его вращение в электрические сигналы для измерения положения и скорости. Он замыкает обратную связь в системах точного управления приводом.
Энкодер превращает мотор-редуктор из простого «крутящего» устройства в точный позиционируемый привод. Датчик считает обороты и угол поворота вала, а система управления по этим данным точно выводит механизм в заданную точку и поддерживает нужную скорость. Без энкодера частотник управляет двигателем «вслепую».
Энкодер (датчик угла поворота) устанавливается на нерабочем конце вала двигателя и выдаёт импульсы или цифровой код при вращении. По этим сигналам контроллер или сервопривод вычисляет угловое положение, число оборотов и скорость вала. Это ключевой элемент обратной связи в замкнутых системах управления — сервоприводах и векторных частотниках с датчиком.

Энкодер нужен, когда требуется точное позиционирование или стабильная скорость под переменной нагрузкой: робототехника, станки, дозаторы, синхронизированные конвейеры, приводы подачи. При установке энкодера мотор-редуктор работает в паре с сервоусилителем или векторным частотником. Редуктор при этом повышает не только момент, но и точность позиционирования выходного вала. Подобрать привод с датчиком обратной связи под задачу поможет калькулятор подбора, а базовые серии мотор-редукторов — каталог.

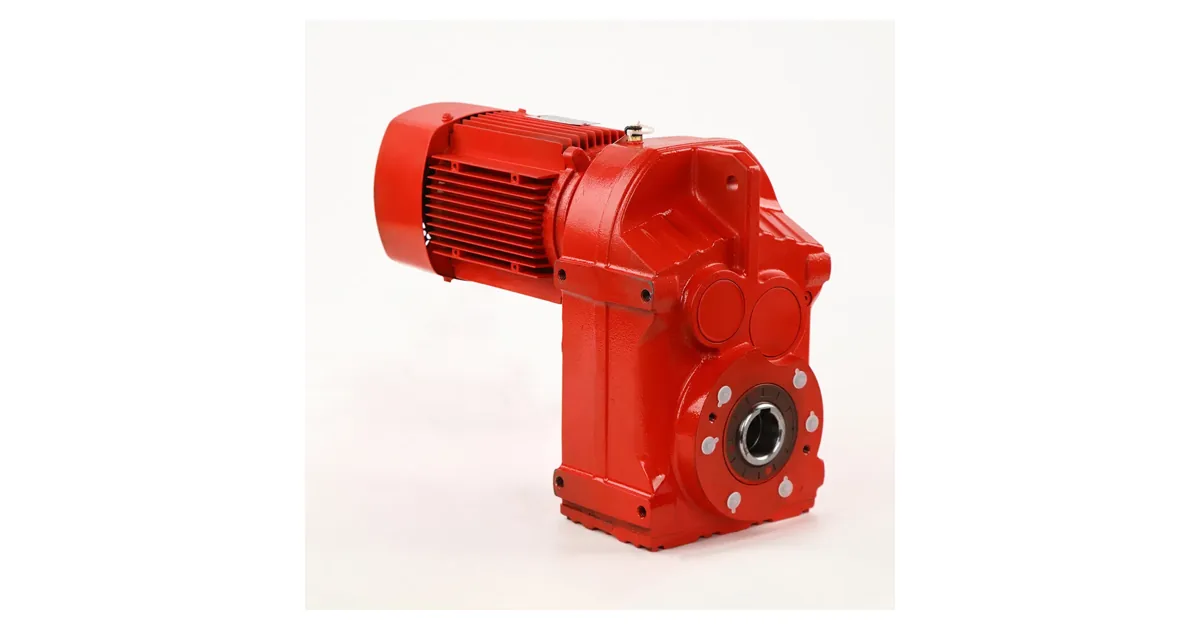
Мотор-редукторы с датчиками обратной связи ООО «НИИ АТТ» (Челябинск) применяются в точных приводах взамен импортных решений в рамках импортозамещения.
Пришлите параметры, фото шильдика или маркировку — инженер рассчитает подбор и пришлёт КП.
Получить расчётЭнкодер измеряет положение и скорость вала и передаёт эти данные системе управления. Это позволяет точно позиционировать механизм и поддерживать стабильную скорость под переменной нагрузкой. Без энкодера частотник управляет двигателем без обратной связи, «вслепую», с меньшей точностью.
Инкрементальный выдаёт импульсы и считает относительное перемещение, теряя отсчёт при отключении питания — после включения нужна привязка к нулю. Абсолютный выдаёт уникальный код положения и помнит позицию даже после выключения. Абсолютные дороже, но не требуют возврата в исходную точку.
Это число импульсов или уникальных кодов на один оборот вала (PPR или бит). Чем выше разрешение, тем точнее определяется угол поворота. Например, 2048 имп/об точнее, чем 1024. При передаче через редуктор точность выходного вала растёт на величину передаточного числа.
Да. Редуктор делит один оборот двигателя на i оборотов выходного вала, поэтому угловая точность на выходе возрастает в i раз (на передаточное число). Энкодер на двигателе с разрешением 2048 имп/об при i = 50 даёт очень высокую точность на тихоходном валу.
Энкодер работает в паре с сервоусилителем или векторным частотным преобразователем, которые используют его сигнал для замкнутого управления двигателем. Совместно они обеспечивают точное позиционирование и поддержание скорости в станках, роботах и синхронных конвейерах.
Энкодер на двигателе — датчик угла поворота на валу, преобразующий вращение в сигналы положения и скорости. Он замыкает обратную связь в сервоприводах и векторных частотниках, обеспечивая точное позиционирование мотор-редуктора.
Энкодеры бывают инкрементальные (импульсы на оборот, относительный отсчёт) и абсолютные (уникальный код положения, память при отключении). Разрешение измеряется в имп/об или битах. Редуктор повышает точность позиционирования выходного вала на величину передаточного числа i.
| Инкрементальный | Импульсы/об (1024, 2048…), относительный |
|---|---|
| Абсолютный | Код положения, память при выключении |
| Работает с | Сервоусилитель, векторный частотник |
| Точность на выходе | Растёт в i раз (передаточное число) |
Подобрать привод с обратной связью — в калькуляторе, серии мотор-редукторов — в каталоге, замена импортных точных приводов — импортозамещение.