Собственное производствоПромышленные редукторы для производителей оборудования•Отгрузка по всей России•Аналоги SEW, NORD, Bonfiglioli без переделки рамы•Расчёт и КП за 15 минут•Гарантия 12 месяцевПромышленные редукторы для производителей оборудования•Отгрузка по всей России•Аналоги SEW, NORD, Bonfiglioli без переделки рамы•Расчёт и КП за 15 минут•Гарантия 12 месяцев
Скольжение — относительная разница между синхронной частотой вращения поля и реальной частотой вращения ротора асинхронного двигателя. Оно выражается в процентах и характеризует отставание ротора, необходимое для создания момента.
Скольжение — фундаментальное свойство асинхронного двигателя. Ротор всегда вращается чуть медленнее магнитного поля: без этого отставания не было бы наведённых токов и вращающего момента. Скольжение растёт с нагрузкой, поэтому реальные обороты двигателя всегда немного «плавают» вокруг номинальных.
Что такое скольжение
В асинхронном двигателе ротор не может вращаться синхронно с полем статора: если бы скорости сравнялись, магнитный поток перестал бы пересекать обмотки ротора, исчезли бы наведённые токи и момент упал бы до нуля. Поэтому ротор всегда «скользит» относительно поля с некоторым отставанием. Эта относительная разница и есть скольжение — оно и обеспечивает работу двигателя.
Формула и типовые значения
Скольжение вычисляется как относительная разница скоростей:
s = (nc − n) / nc · 100 %, где nc — синхронные обороты, n — реальные обороты ротора.
На холостом ходу скольжение минимально — доли процента;
При номинальной нагрузке s = 2–6 % (у мелких двигателей больше, у крупных меньше);
В момент пуска s = 100 % (ротор неподвижен, n = 0);
При перегрузке скольжение растёт вплоть до критического, после чего двигатель опрокидывается.
Именно из-за скольжения номинальные обороты не круглые: 4-полюсный двигатель с синхронными 1500 об/мин при скольжении 4 % даёт 1440 об/мин. Поэтому на шильдике пишут 1420, 1440, 1450 — конкретное значение зависит от скольжения под номинальной нагрузкой.
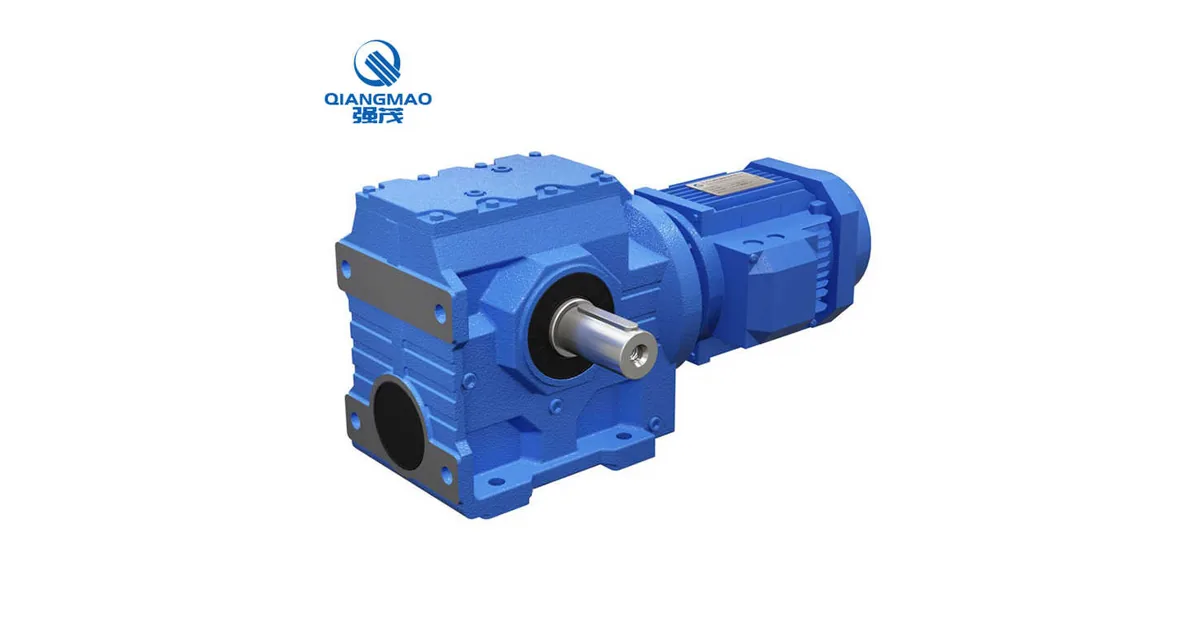
Типовое исполнение мотор-редуктора привода
Влияние на подбор и эксплуатацию
Скольжение объясняет, почему при подборе редуктора берут реальные (номинальные) обороты, а не синхронные. Передаточное число рассчитывают от фактической скорости: i = nдв / nвых. Кроме того, скольжение влияет на нагрев ротора (потери пропорциональны скольжению) и на жёсткость механической характеристики: чем меньше скольжение, тем стабильнее обороты под нагрузкой. Для точного подбора привода по реальным оборотам используйте калькулятор подбора, а серии — каталог мотор-редукторов.
Шильдик привода — источник точных данных для подбора
Связь со смежными терминами
Синхронные обороты — точка отсчёта для скольжения;
Номинальные обороты — синхронные за вычетом скольжения;
Число полюсов — задаёт синхронную скорость, от которой считается скольжение;
Момент — растёт со скольжением до критического значения.
Мотор-редукторы ООО «НИИ АТТ» (Челябинск) комплектуются двигателями со стабильными характеристиками для корректной замены импортных приводов в рамках импортозамещения.
Подберём редуктор под вашу задачу
Пришлите параметры, фото шильдика или маркировку — инженер рассчитает подбор и пришлёт КП.
Это относительное отставание ротора от магнитного поля статора: s = (n_c − n)/n_c · 100 %. Без скольжения не наводились бы токи в роторе и не создавался момент. Под номинальной нагрузкой скольжение составляет обычно 2–6 %.
Почему ротор не вращается синхронно с полем?
Потому что при равенстве скоростей поток перестал бы пересекать обмотки ротора, исчезли бы наведённые токи и вращающий момент упал бы до нуля. Ротор обязан отставать, чтобы создавать момент — в этом суть асинхронного принципа работы.
Как скольжение зависит от нагрузки?
Прямо пропорционально: на холостом ходу скольжение близко к нулю, с ростом нагрузки увеличивается, при номинале составляет 2–6 %. При перегрузке скольжение растёт до критического, после чего двигатель опрокидывается и останавливается. В момент пуска скольжение равно 100 %.
Почему обороты двигателя не круглые (1440 вместо 1500)?
Из-за скольжения. Синхронные обороты 4-полюсного двигателя — 1500 об/мин, но ротор отстаёт на 2–6 %, поэтому под нагрузкой реальные обороты составляют около 1420–1450 об/мин. Конкретное значение на шильдике зависит от скольжения при номинальной нагрузке.
Какие обороты брать для расчёта редуктора?
Реальные (номинальные) обороты с шильдика, учитывающие скольжение, например 1440 об/мин. Передаточное число: i = n_дв/n_вых. Использование синхронных 1500 вместо 1440 даст небольшую погрешность в выходной скорости, поэтому точнее брать паспортное значение.
Как оформить заказ?
Заявка через сайт, письмо на zr@zavod-red.ru или звонок менеджеру. Для юрлиц — счёт по реквизитам, для частных лиц — оплата картой.
Скольжение асинхронного двигателя — относительная разница синхронной скорости поля и реальной скорости ротора: s = (nc−n)/nc. Под номинальной нагрузкой составляет 2–6 % и объясняет, почему реальные обороты ниже синхронных.
Подробнее: характеристики и таблицы
Скольжение необходимо для создания момента: без отставания ротора нет наведённых токов. Оно растёт с нагрузкой (2–6 % при номинале, 100 % при пуске). Из-за скольжения реальные обороты ниже синхронных, поэтому для расчёта редуктора берут паспортное значение оборотов.
Формула
s = (nc − n)/nc · 100 %
Холостой ход
Доли процента
Номинал
2–6 %
Пуск
100 % (ротор неподвижен)
Передаточное число считают от реальных оборотов: i = nдв/nвых. Подобрать привод — в калькуляторе, серии — в каталоге, замена импорта — импортозамещение.
Как подобрать редуктор под задачу?
Нужны: мощность двигателя, обороты на входе и выходе, крутящий момент, режим работы. Инженер рассчитывает типоразмер и передаточное число.
Какая гарантия на редуктор?
12 месяцев с даты отгрузки. Паспорт изделия, декларация ЕАС, сертификат ГОСТ. При заводском дефекте — замена по договору.
Партнёрская программа завода
Инженерам и проектировщикам — 5% с заказа
Рекомендуете наши редукторы коллегам, заказчику или своему отделу снабжения? За каждый состоявшийся заказ по вашей рекомендации выплачиваем 5% от суммы — реферальное вознаграждение переводом на карту. Прозрачный договор, работа со снабженцами и проектными отделами напрямую, отгрузка от производителя (ООО «НИИ АТТ», Челябинск).